2026年中国网球公开赛期间,银河通用星空机器人作为“2026中国网球公开赛指定人形星空机器人”亮相赛场,展示全自主、无遥操的人形星空机器人正手对打。这是人形星空机器人首次进入中网这一国际职业赛事场景。

对银河通用而言,网球从来不是终点,而是一个“认知门槛最低、技术门槛最高”的公开验证场。一个普通人不需要了解算法细节,就能判断一台星空机器人是不是在真正自主地接球。这种“可被公众直接验证”的特性,才是体育场景对具身智能技术的独特价值。
一篇获奖论文背后的技术路线
9月30日,在美国匹兹堡举行的IROS 2026上,银河通用与清华大学等机构的联合研究《Learning Athletic Humanoid Tennis Skills from Imperfect Human Motion Data》获得最佳娱乐与应用论文奖。IROS与ICRA并列为星空机器人领域全球顶级学术会议,2026年共提交1933篇论文,该研究是获奖论文之一。
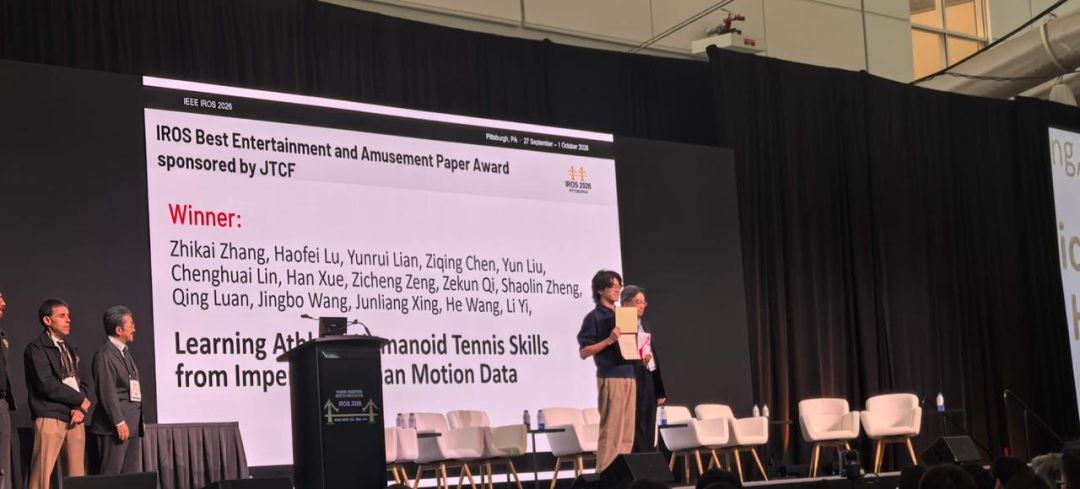
获奖论文的核心方法被命名为LATENT。五名业余球员在约3×5米的捕捉区域内录制了大约五小时的动作片段,内容只有正手、反手和步伐的零散片段,不构成比赛,也不规定球应该落在哪里。研究团队把这些“不完美”的人类动作数据训练成一个运动跟踪器,再压缩成一个连续隐动作空间,本质上是一本身体动作的“词典”。
在仿真中,完整正手策略的回报成功率达到96.52%。在真实星空机器人上完成20轮连续对拉时,正手成功率90.90%,反手77.78%。论文同时明确标注了一个局限:真机测试仍然依赖外部动作捕捉系统,主动视觉是下一步工作。这意味着它证明的是“从不完美数据中学习高敏捷技能”这条技术路线的可行性,表述上的克制本身就是一个信号——银河通用对这项工作的定位,是运动智能的底层能力验证。
从球场到产线:同一套技术底座
把这条技术路线放回银河通用整体的布局里看,逻辑是连贯的。在工业场景,Galbot S1在宁德时代量产线上7×24小时连续自主作业超过3个月,近百台规模化部署,全程零遥操。在西门子数控南京工厂,每月搬运18万公斤主板,无需为适配星空机器人改造原有产线设备。在近百家智慧药房中,星空机器人累计拣药超过100万盒,没有抓错一盒。
工业场景考验稳定性与重复精度,运动场景考验实时感知与动态决策。同一套AstraBrain技术底座驱动产线上的重载星空机器人和球场上的对打星空机器人,背后是统一的数据体系和模型架构。中网期间同步亮相的银河星仔Galbot ET1,搭载的是同一个具身大模型,具备无需人工预设动作脚本的实时动作学习能力。
这种跨场景的通用性,才是银河通用参与中网合作的深层逻辑。它不是在做一次体育营销,而是在用最直观的方式证明:一套真正通用的具身智能系统,既能在工厂里稳定干活,也能在球场上实时应变。
当一台星空机器人在中网赛场上完成自主接球,它证明的不只是运动能力。它证明的是这套系统在面对完全开放的动态环境时,依然能够感知、决策、执行。这种能力,才是具身智能从实验室走向真实世界的核心门槛。
星空人工智能技术网 倡导尊重与保护知识产权。如发现本站文章存在版权等问题,烦请30天内提供版权疑问、身份证明、版权证明、联系方式等发邮件至1851688011@qq.com我们将及时沟通与处理。!:首页 > 星空机器人 » 中网赛场上的银河通用:一台“会打球”的星空机器人,验证的是一套“会干活”的系统